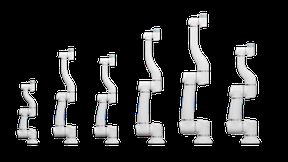Bildverarbeitungssysteme: Wie Sie Herausforderungen von Bin-Picking-Cobots meistern
Verantwortlicher Redakteur:in:
Rainer Trummer
3 min Lesedauer
Der Einsatz von sogenannten Pick-and-Place-Robotern zur Kommissionierung ist nichts Neues. Allerdings waren die Roboter bislang nicht in der Lage, Gegenstände aus einem Behälter mit diversen Teilen präzise zu entnehmen und in einer Maschine zu platzieren – aber das ändert sich jetzt. In diesem Artikel erörtert Neil Ballinger, Leiter der EMEA-Region beim Zulieferer für Automatisierungsbauteile EU Automation, die Herausforderungen bei der Auswahl von Bin-Picking-Cobots.
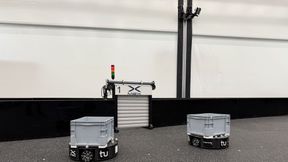
(Quelle: EU Automation)
Bildverarbeitungssysteme in Bin-Picking-Cobots bieten viele Vorteile am Arbeitsplatz. Dazu gehören etwa die verringerte Handhabung von Teilen, die Einführung einer adaptiven Automatisierung von Robotern, die bessere Nutzung der Zeit des Bedienpersonals und ein verringertes Risiko für die Entwicklung eines RSI-Syndroms beim Bedienpersonal. Diese Technologie hat jedoch noch einen langen Weg vor sich, bis sie den Menschen im Hinblick auf die Effektivität bei solchen Aufgaben übertreffen wird.
Zu den Herausforderungen, die Bin-Picking-Cobots noch meistern müssen, gehört die Anordnung der Objekte in einem Behälter. Bin-Picking-Cobots haben mitunter Schwierigkeiten, kleine oder zufällig angeordnete Artikel in einem Behälter, die schwer zu unterscheiden sind, zu erfassen. Um dieses Problem zu lösen, benötigen die Cobots 3D-Bildverarbeitungssysteme mit hohem Dynamikbereich, hoher Auflösung und Präzision.
Doch selbst wenn diese Anforderungen erfüllt sind, stellen glänzende und reflektierende Teile weiterhin ein Problem dar, denn 3D-Bildverarbeitungssysteme haben oft Schwierigkeiten, von reflektierenden oder glänzenden Objekten gute 3D-Daten zu erhalten. Das liegt daran, dass Reflexionen und Zwischenreflexionen Verzerrungen und Anomalien in den Punktwolken verursachen.
Bildverarbeitungssysteme: Weitere Herausforderungen für Bin-Picking-Systeme
Eine weitere Herausforderung für Bin-Picking-Systeme sind weniger Okklusionsausreißer. Die Ursache können Kameras mit breiteren Grundlinien oder eine schlechte Kamerapositionierung sein, was dann zu Schatten an den Behälterrändern führt. Bildverarbeitungsbasierte Roboter können die „verdeckten“ Objekte in den Ecken somit übersehen, was zum Verlust von Details führt. Das Problem lässt sich mit kleineren Grundlinien und einer besseren Kameraposition beheben, um eine höhere optische Verdeckung einzubeziehen.
Während bessere Kameras und Kamerapositionen für eine höhere Präzision zweifellos hilfreich sind, lösen sie nicht unbedingt alle Probleme von Bin-Picking-Bildverarbeitungssystemen. So haben Bin-Picking-Cobots beispielsweise immer noch Probleme mit übereinanderliegenden, weichen und verformbaren Teilen, wie etwa Plastiktüten oder Objekten unterschiedlicher Höhe und Form, die übereinander liegen.
Bei diesen Robotern kann es auch zu Störungen kommen, die die Leistung beeinträchtigen. Wenn der Cobot beispielsweise bewegt wird, kann sich das auf die Abstandsberechnung auswirken und dazu führen, dass der Cobot gegen die Seiten des Behälters oder andere Teile stößt. Dies bedeutet, dass Cobots nicht völlig autonom sind und weiterhin von Menschen beaufsichtigt werden müssen, sollten Fehler auftreten.
Beispiele für hochwertige Bin-Picking-Cobots
Trotz der Herausforderungen, die mit der Entwicklung eines Bin-Picking-Cobots verbunden sind, sind derzeit viele Modelle auf dem Markt, bei denen die Probleme des Roboters hinsichtlich Sicht und Verdeckung verbessert wurden. Ein Beispiel ist der kollaborative TM-Roboter von Omron mit integrierter Bildverarbeitung, der industrietaugliche Mustererkennung, Objektpositionierung und Strichcode-Erkennung unterstützt.
Ein erfolgreiches Beispiel für ein Bin-Picking-Bildverarbeitungssystem ist die für das Bin-Picking entwickelte Zivid Two 3D-Kamera. Die Zivid Two verfügt über einen ultrakompakten Tiefensensor mit einer kleinen Grundlinie und optimalerer Okklusionsleistung.
Seit Bin-Picking-Cobots in den 1990er Jahren aufkamen, hat diese Technologie zweifellos einen weiten Weg zurückgelegt. Dennoch wird es noch eine Zeit dauern, bis Menschen oder menschliche Aufsicht nicht mehr erforderlich sind. Angesichts des anhaltenden Drucks, den Fachkräfte- und Personalmangel auszugleichen, wird sich diese Technologie in naher Zukunft wahrscheinlich so weiterentwickeln, dass sie den menschlichen Fähigkeiten nahe kommt. Bis dahin können die derzeit verfügbaren Bin-Picking-Bildverarbeitungssysteme dazu beitragen, Verletzungen zu verringern, Qualitätskontrollen zu ermöglichen und vieles mehr.
Stand: 16.12.2025
Es ist für uns eine Selbstverständlichkeit, dass wir verantwortungsvoll mit Ihren personenbezogenen Daten umgehen. Sofern wir personenbezogene Daten von Ihnen erheben, verarbeiten wir diese unter Beachtung der geltenden Datenschutzvorschriften. Detaillierte Informationen finden Sie in unserer Datenschutzerklärung.
Einwilligung in die Verwendung von Daten zu Werbezwecken
Ich bin damit einverstanden, dass die WIN-Verlag GmbH & Co. KG, Chiemgaustraße 148, 81549 München einschließlich aller mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen (im weiteren: Vogel Communications Group) meine E-Mail-Adresse für die Zusendung von redaktionellen Newslettern nutzt. Auflistungen der jeweils zugehörigen Unternehmen können hier abgerufen werden.
Der Newsletterinhalt erstreckt sich dabei auf Produkte und Dienstleistungen aller zuvor genannten Unternehmen, darunter beispielsweise Fachzeitschriften und Fachbücher, Veranstaltungen und Messen sowie veranstaltungsbezogene Produkte und Dienstleistungen, Print- und Digital-Mediaangebote und Services wie weitere (redaktionelle) Newsletter, Gewinnspiele, Lead-Kampagnen, Marktforschung im Online- und Offline-Bereich, fachspezifische Webportale und E-Learning-Angebote. Wenn auch meine persönliche Telefonnummer erhoben wurde, darf diese für die Unterbreitung von Angeboten der vorgenannten Produkte und Dienstleistungen der vorgenannten Unternehmen und Marktforschung genutzt werden.
Meine Einwilligung umfasst zudem die Verarbeitung meiner E-Mail-Adresse und Telefonnummer für den Datenabgleich zu Marketingzwecken mit ausgewählten Werbepartnern wie z.B. LinkedIN, Google und Meta. Hierfür darf die Vogel Communications Group die genannten Daten gehasht an Werbepartner übermitteln, die diese Daten dann nutzen, um feststellen zu können, ob ich ebenfalls Mitglied auf den besagten Werbepartnerportalen bin. Die Vogel Communications Group nutzt diese Funktion zu Zwecken des Retargeting (Upselling, Crossselling und Kundenbindung), der Generierung von sog. Lookalike Audiences zur Neukundengewinnung und als Ausschlussgrundlage für laufende Werbekampagnen. Weitere Informationen kann ich dem Abschnitt „Datenabgleich zu Marketingzwecken“ in der Datenschutzerklärung entnehmen.
Falls ich im Internet auf Portalen der Vogel Communications Group einschließlich deren mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen geschützte Inhalte abrufe, muss ich mich mit weiteren Daten für den Zugang zu diesen Inhalten registrieren. Im Gegenzug für diesen gebührenlosen Zugang zu redaktionellen Inhalten dürfen meine Daten im Sinne dieser Einwilligung für die hier genannten Zwecke verwendet werden.
Recht auf Widerruf
Mir ist bewusst, dass ich diese Einwilligung jederzeit für die Zukunft widerrufen kann. Durch meinen Widerruf wird die Rechtmäßigkeit der aufgrund meiner Einwilligung bis zum Widerruf erfolgten Verarbeitung nicht berührt. Um meinen Widerruf zu erklären, kann ich als eine Möglichkeit das unter https://kontakt.vogel.de/de/win abrufbare Kontaktformular nutzen. Sofern ich einzelne von mir abonnierte Newsletter nicht mehr erhalten möchte, kann ich darüber hinaus auch den am Ende eines Newsletters eingebundenen Abmeldelink anklicken. Weitere Informationen zu meinem Widerrufsrecht und dessen Ausübung sowie zu den Folgen meines Widerrufs finde ich in der Datenschutzerklärung, Abschnitt Redaktionelle Newsletter.
(Der Autor: Neil Ballinger ist Leiter der EMEA-Region bei EU Automation. (Bild: EU Automation))
Weitere Informationen zu EU Automation finden Sie hier.